Domain umgreifen.de kaufen?
Wir ziehen mit dem Projekt
umgreifen.de um.
Sind Sie am Kauf der Domain
umgreifen.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain umgreifen.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Was sind effektive Techniken zum Zupacken und Festhalten von Gegenständen?
Effektive Techniken zum Zupacken und Festhalten von Gegenständen sind das Verwenden von Handschuhen oder Griffpolstern, um einen besseren Halt zu gewährleisten. Zudem kann man die Finger und Handgelenke beim Greifen von schweren Gegenständen richtig positionieren, um Verletzungen zu vermeiden. Eine regelmäßige Stärkung der Handmuskulatur durch gezieltes Training kann ebenfalls helfen, die Griffkraft zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Schleich Eis GreifDer Eis Greif besitzt mehrere stachelige Eigenschaften, um seine Gegner kaltzustellen: Im Duell durchbricht er mit seinen spitzen Krallen die Panzerungen der Angreifer und pickt mit seinem scharfen Schnabel auf die Feinde ein. Das kaltblütige Ungeheuer verfügt zudem an jedem seiner mächtigen Flügel über sechs messerscharfe Eisfedern, mit denen er Feinde auf Distanz hält. Er bildet mit dem Eisdrachen ein eiskaltes Team, das gemeinsam über die klirrenden Höhen der Eiswelt herrscht.25,97 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
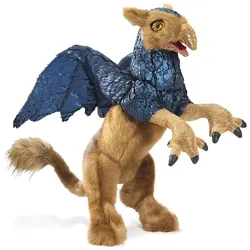
Folkmanis Griffin / GreifEine Figur aus der Mythologie ist der Greif, der zum Teil ein Adler ist, mit einem grimmigen, beweglichen Schnabel, hypnotisierenden Augen und weit ausladenden, beweglichen Flügeln. Ausgestattet ist er mit grossen Krallen, die auf einem Löwenkörper mit kräftigen Hinterbeinen und einem langen, buschigen Schwanz ruhen.169,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
GreifWo Die Kraft Des Löwen Auf Die Freiheit Des Adlers Trifft, Entsteht Ein Wesen Von Unvergleichlicher Symbolik. Der Kalender 'greif' Widmet Sich Diesem Fabeltier, Das Seit Jeher Die Fantasie Der Menschen Beflügelt. Er Fängt Die Essenz Dieses...19,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Die Gelegenheit ergreifen, Fachbücher von Alexander Neupert-DopplerDie Geschichte aller Befreiungsbewegungen ist die Geschichte ergriffener und verpasster Gelegenheiten. Was bedeutet es aus Sicht der politischen Philosophie, eine Gelegenheit zu erkennen, zu erfahren und zu ergreifen? Nach den Katastrophen des 20. Jahrhunderts ist die europäische Idee einer objektiven Notwendigkeit des Fortschritts in der Geschichte haltlos geworden. Im rasenden Stillstand der Postmoderne schwand auch der Glauben an deren subjektive Machbarkeit. Folgen sind Kritik- und Utopielosigkeit, die Ideologie vom Ende der Geschichte. Bereits in der ersten Hälfte des 20. Jahrhunderts haben Philosophen wie Paul Tillich, Walter Benjamin, Ernst Bloch u.a. eine Alternative zur Geschichts- und Alternativlosigkeit gesucht. Wie nach ihnen Immanuel Wallerstein, Giorgio Agamben, Michael Hardt und Antonio Negri greifen sie dafür auf den Kairós, den Gott der guten Gelegenheiten, als Denkfigur zurück.25,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schleich Eis GreifDer Eis Greif besitzt mehrere stachelige Eigenschaften, um seine Gegner kaltzustellen: Im Duell durchbricht er mit seinen spitzen Krallen die Panzerungen der Angreifer und pickt mit seinem scharfen Schnabel auf die Feinde ein. Das kaltblütige Ungeheuer verfügt zudem an jedem seiner mächtigen Flügel über sechs messerscharfe Eisfedern, mit denen er Feinde auf Distanz hält. Er bildet mit dem Eisdrachen ein eiskaltes Team, das gemeinsam über die klirrenden Höhen der Eiswelt herrscht.25,97 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Was sind effektive Techniken zum Zupacken und Festhalten von Gegenständen?
Effektive Techniken zum Zupacken und Festhalten von Gegenständen sind das Verwenden von Handschuhen oder Griffpolstern, um einen besseren Halt zu gewährleisten. Zudem kann man die Finger und Handgelenke beim Greifen von schweren Gegenständen richtig positionieren, um Verletzungen zu vermeiden. Eine regelmäßige Stärkung der Handmuskulatur durch gezieltes Training kann ebenfalls helfen, die Griffkraft zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
Ähnliche Suchbegriffe für Positionierungen
-
Folkmanis Griffin / GreifEine Figur aus der Mythologie ist der Greif, der zum Teil ein Adler ist, mit einem grimmigen, beweglichen Schnabel, hypnotisierenden Augen und weit ausladenden, beweglichen Flügeln. Ausgestattet ist er mit grossen Krallen, die auf einem Löwenkörper mit kräftigen Hinterbeinen und einem langen, buschigen Schwanz ruhen.169,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
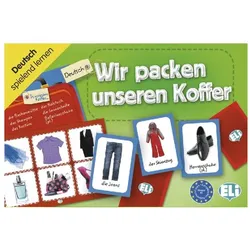
Beltz & Gelberg Wir packen unseren Koffer (Deutsch)Ein unterhaltsames Spiel, bei dem die Spieler ihren Koffer packen und versuchen müssen, so schnell wie möglich alle Kleidungsstücke und Accessoires zusammenzustellen, die auf ihrer Liste stehen. Das Spiel kann auch als Bingo-Spiel eingesetzt werden und hilft beim Lernen, Üben und der korrekten Verwendung von Sprachstrukturen und Wortschatz zur Kleidung. Die Lehrerhandreichung enthält die Spielanleitungen und Vorschläge für weitere Einsatzmöglichkeiten. 66 Fotokarten, 36 Spielbretter, Lehrerhandreichung.26,80 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.